ログイン


低位置照明とセンサで自動運転を支援
日本自動車研究所の城里テストセンターで行われた今回の実証実験のポイントは大きく二つ。一つは低位置照明による“光環境”の検証、そしてもう一つが、センサの低位置化によるセンシング性能の検証だ。
まず光環境の実証では、自動運転車両のヘッドライトだけの場合とヘッドライトに低位置照明を加えた場合を比較。白線などの路面情報をより前方から安定して認識できるかを検証した結果、低位置照明を付加した特定の条件下で、最大で検知距離を2.3倍以上に伸ばせることを確認した。
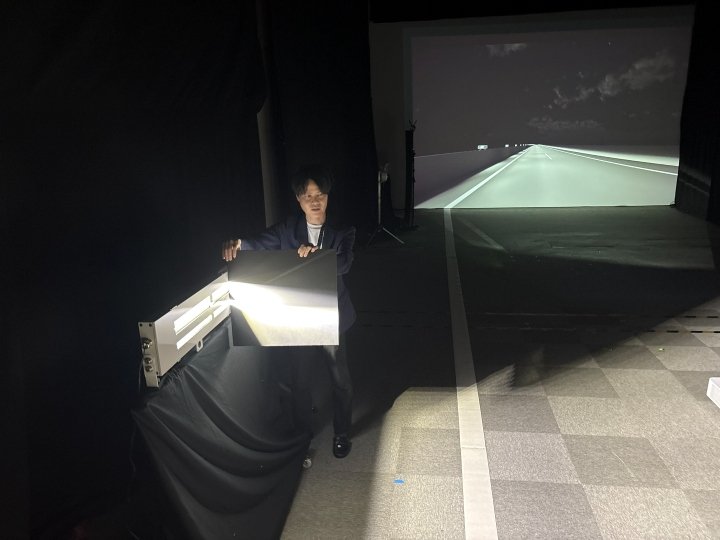
工場内の大暗室では、実際の実証実験で使用された低位置照明のデモンストレーションも。パナソニックEW社ライティング事業部プロフェッショナルライティングBU屋外商品企画課で課長を務める武内氏が説明を担当した
パナソニックEW社ライティング事業部の武内芳夫氏は、「道路インフラ側の照明設計を自動運転と人の双方の観点において最適化することで、より安全な交通環境の創出に寄与できる。今回の実証実験ではそうした大きな学びが得られた」と、実証実験の成果を語る。
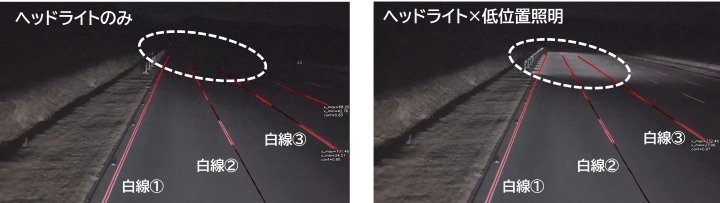
実証では、道路面に描かれるそれぞれの白線の視認性を検証。ヘッドライトのみに比べ、白線3では2.3倍以上の検知距離を達成した
また低位置化センサの実証では、照明と同様の低い位置に複数のセンサを設置する「アレー型」の配置を実証。LiDARなどの長距離センサを高所に設置する従来方式に対し、低位置センサでは前を走る車両に隠れる部分が見えにくく、自動運転支援において重要な先頭車両検知などの点で課題があった。そこで今回の実証では、低位置照明に近距離センサを組み込みアレー状(連続的)に設置することで、従来方式と同等以上に高精度な先頭車両の検知を実現。さらには後続車両の検知においても、従来方式を上回る好スコアが得られたという。
道路をデジタルインフラへと進化させる
低位置照明と一体化した低位置センサの取り組みは、自動運転支援にとどまらない大きなポテンシャルを秘めている。武内氏はその可能性を次のように語る。
次のページ